英文题目:De/Re:Generation: Exploring DIY Cassava-Starch Bioplastic Interfaces with EFT-Based Touch Sensing in an Interactive Sound Installation
会议身份:
conference:icmc:2026:conference-paper-id:paper-243
✅ 来源为官方会议 PDF;表格与 Figure 按原文证据绑定。PDF 公式以原页区域图片展示,未冒称作者原始 TeX。
标签:#信号处理 #空间音频信号 #音频生成 #音频交互
评分:5.4/10 | 创新 1.2/2 | 技术严谨 1.0/1.5 | 实验充分 0.7/1.5 | 清晰度 0.7/1 | 影响力 0.5/1.5 | 开源 0.0/1.5 | 可复现 0.3/0.5 | 工程/实践 1.0/1.5
排名:后50% | 文档类型:应用研究
👥 作者与机构
- Adriano C. Monteiro:机构信息未能从会议 PDF 纯文本可靠映射
- Rafaela B. Pires:机构信息未能从会议 PDF 纯文本可靠映射
📌 核心摘要
本任务输入为不规则易变形木薯淀粉生物塑料雕塑表面的触摸扰动,输出为离散触摸手势类别以驱动声音与振动合成,难点在于材料电导率仅兆欧量级且不均匀,加之几何不规则与温湿度漂移导致电场不稳定。方法链第一步由生物塑料成型与边界电极附着负责构建导电场域,在圆盘周边与半球壳内表面布置八电极,其电压扰动直接进入第二步。第二步为基于ESP32的多路复用电流注入与差分放大前端,采用对极注入形成每扫描周期40维差分电压向量,该扫描向量经Wi-Fi以UDP送入主机。第三步在Max/MSP侧做滑动平均与基线校正得到差分向量,再送入RBF核SVM完成免成像模式分类并经百分比滤波平滑后输出实时手势。与高密度阵列和工业导电弹性体方案的关键机制差异在于仅用边界电极感知全局电场畸变,以材料与几何灵活性换取空间分辨率,适配手工雕塑的低成本集成。在多触点维度独立分类设置下,P=6条件的准确率为48%(16/33),高于P=8条件的准确率27%(9/33)。结论的适用边界是对象与任务强相关,换物件需重调负载与增益电阻并重训,高分辨率与长期漂移外推尚未验证,原文未披露训练、推理或部署成本。
🔗 开源与复现资源
本次未形成可展示的已核验资源记录,开放状态尚未核实。 可达状态仅表示本次链接检查结果,不代表许可证、本文权重或运行复现已验证。
🧭 深度解读
输入是什么?为什么研究生要关心这篇论文?
这篇解读的唯一事实来源是论文正文证据与本次收到的官方原图像素,不引入外部评价。目标读者是刚进入语音、音乐与音频领域的研究生,需要能核对、能复述方法。必须保留的信息包括材料配方与尺寸、电极数量与布置、电流注入与电压测量链路、特征维度与预处理、分类器训练方式、实验温湿度与类别设计、稳定性结论与艺术装置映射。输出按学习依赖展开,先讲任务与路线,再讲方法全景与组件计算,然后讲训练与实验条件,最后讲结果、反证与复现。
论文研究的不是通用语音识别或音乐生成,而是一个具体可触摸声音装置问题:如何用低成本、大面积、几何任意的生物可降解表面做实时触摸控制。传统做法是在表面铺密集电阻或电容阵列,空间分辨率高,但布线密、刚性强、难以包覆雕塑曲面,也不易降解。作者选择的路线是用电场层析扰动加分类,绕开高密度阵列与层析成像,用少量边界电极捕捉触摸引起的场畸变。白话说,电场层析(Electrical Field Tomography,EFT)就是往材料里通电流、再在边缘量电压,摸一下哪里,电压组合就变一下。
电阻抗层析(EIT)与电阻率层析(ERT)是近亲,前者多用交流激励,后者多用直流或低频交流,本文硬件按 EIT、ERT、EFT 通用前端设计,但方法强调外部电场的畸变测量。
艺术动机同样具体。项目 De/Re:Generation 围绕蝉的生命史:长期地下沉默与短暂出土齐鸣交替。生物塑料雕塑模仿蝉蜕,是脆弱中空的外壳,既是布景也是乐器式控制器,配合振动表面与低频声场,让观众在触觉与听觉之间切换感知。理解这一点很重要,否则会误把材料不稳定当成纯缺陷,而论文明确把收缩、翘曲、开裂、发霉倾向当作展演时间性的手段,同时又要在演出期间保持足够的电学与机械稳定。这就是中心矛盾:要降解诗学,也要可演出的鲁棒性。
已有路线怎么走?这篇论文站在哪条岔路上?
触觉传感的第一条路线是阵列式,用密集内部连线换高空间分辨率与压力分辨,代价是难以覆盖大面积曲面。第二条路线是层析式,用少量边界电极换材料与几何灵活性,代价是空间与时间分辨率较低,难以分辨细粒度压力。论文回顾了压力敏感导电橡胶、导电织物、碳纳米掺杂弹性体、离子液体泡沫等多条传感材料路线,指出它们依赖工业材料与专用设施,不适合自己动手(Do-It-Yourself,DIY)艺术实践。
与本文同输入、同目标、同运行阶段的最接近工作是 Electrick。它同样不做图像重建,用导电涂层包裹日常物体,以少量电极测量场扰动,再用支持向量机(Support Vector Machine,SVM)做免成像交互。区别在于 Electrick 用合成工业导电材料,而本文问:DIY 木薯淀粉生物塑料能否作为传感介质,材料特性如何影响传感与交互设计。这是有源对照,不是类别差异下的胜负比较。
另一条相关线是生物人机交互(Biological HCI,Bio-HCI)。已有工作把淀粉、琼脂、纤维素、明胶、菌丝体等做成塑料、泡沫、染料、皮革与泥状材料,用于 tangible 界面与可穿戴。工业生物塑料常加添加剂稳定力学与阻隔性能,但会降低可降解性。本文明确不做工业生物塑料,而是用超市可得原料的家常配方,换取艺术家对成分与美学的直接控制。教学例子:这就像不用成品合成颜料而自己熬浆糊作画,颜色与质感可调,但每批都不完全一样,后续传感必须为这种不一致留出校准空间。
要解决的两个挑战是什么?成功长什么样?
论文开宗明义提出两个挑战。第一,以低成本做出大面积、几何灵活的触摸面,不在表面埋刚性传感网格。第二,把可降解材料接入电子界面,同时在实时演出中保持足够的电学与机械稳定。成功不是刷高通用基准分数,而是能可靠区分一个为作品设计的触摸手势词表,并在展览时间尺度上可重新激活。
为此系统由三部分组成:生物塑料界面、复用电流注入与电压测量的定制硬件、信号调理与 SVM 触摸分类软件管线。验证策略也与挑战对齐:作者声明不做全面标准化基准,而是以艺术适用性的定性评估为主,定量只作为对象与任务相关的指示器。初学者容易误解为作者偷懒,实际上这是材料异质且不稳定的前提下的诚实选择:每件壳体厚度、含水、电极接触都不同,跨物件的平均准确率没有可比性,只有同物件、同词表、同温湿度下的表现才可复述。
沿一个触摸走完全程:从手指到声音参数
先沿一个样本走完输入到输出。观众用三指按住半球壳顶部,手指与生物塑料接触改变局部电流路径,边界电极间的差分电压组合发生扰动。固件按对边法轮流注入与测量,得到一个 40 维向量,经无线传输到电脑,做滑动平均与减基线,送入已训练的 SVM,输出顶部类,再经百分比滤波确认后映射为声音或振动模式参数,例如切换共振面或改变电机阵列的空间节奏。整个过程不重建内部电导率图像,只判断场扰动属于哪个学过的手势。
全景上有 3 条链路并行。材料链负责把淀粉糊变成壳;硬件链负责把高阻生物塑料的微弱电压变化放大到单片机可采范围;软件链负责把原始向量变成稳定的离散事件。任何一环掉链都会表现为分类退化:材料太干电阻过大,电流源推不动。
增益没调对,模数转换器(Analog-to-Digital Converter,ADC)饱和或淹没在噪声里;基线没采好,减完仍有漂移。复述时要能指出故障属于哪条链,而不是笼统说模型不行。
材料与电极怎么做?配方与尺寸如何复刻?
两种界面要分开记。第一种是测试用的小圆盘,直径 18 厘米,厚度约 1 毫米,成分与厚度近似均匀,用于调试电子系统。第二种是艺术用的半球雕塑壳,掺剑麻纤维,尺寸不一,厚度典型 1 到 5 毫米,局部团块可达 10 毫米,成分与厚度在表面上异质分布。前者是控制条件,后者是真实演出条件,对比两者才能理解分辨率与漂移结论。
配方按重量比是 1 份木薯淀粉、2.5 份自来水、0.25 份甘油、0.15 份白醋,加热到糊化后浇入铺有薄塑料膜的模具。用咖啡液等比例替代自来水可得到棕色。自然干燥 5 到 7 天成膜,妥善保存可存数年,但湿度温度变化会变形,放入堆肥约一周降解。关键取舍是作者没有加石墨、活性炭、石墨烯等导电填料,因为那会改变颜色、透光与硬度,破坏蝉蜕美学。基础配方电导很低,阻抗量级在几兆欧,但论文报告已足以分类,这是 DIY 路线成立的前提。
电极都是 8 个。圆盘用鳄鱼夹沿周界每约 45 度夹一个,夹尖朝圆心。壳体用铝线手绕成直径约 15 毫米的螺旋,贴在半球内表面,再用一层新鲜生物塑料浆覆盖固定,走线藏在观众视线之外。壳体电极分上下两圈,每圈 4 个,分别约在仰角 30 度与 60 度高度,方位上相对旋转 45 度,以均匀覆盖并减小电极间大片无覆盖区造成的低灵敏带。
下面这张图把两种实物并置,是理解异质性的最快入口。左侧是粗糙纤维感的壳,右侧是深色均匀圆盘与红色夹线,电极固定逻辑一目了然。
看图路径: 1. 先看左侧半球壳的表面起伏与纤维质感,确认它不是均匀薄膜;2. 再看右侧圆盘边缘均匀分布的 8 个鳄鱼夹电极与指向圆心的朝向;3. 对比两者电极固定方式:圆盘是外夹式,壳体是内贴螺旋式;4. 注意图注强调两者相对尺寸未按比例,勿直接比较大小
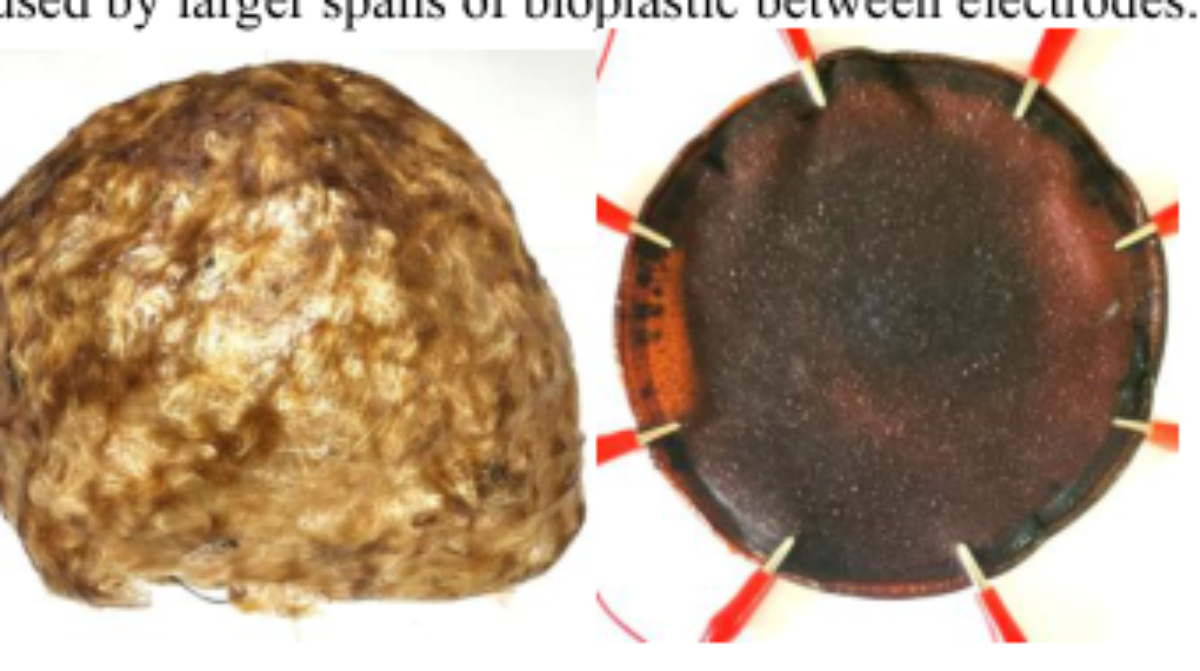
论文图 1。原论文 Figure 1:“On the left, the large bioplastic shell inter- face; on the right, the small circular sample interface. Objects’ relative sizes are not preserved.”。
图左半球壳表面凹凸、颜色不均,说明厚度与成分异质,直接对应后文高分辨率映射易混淆的物理根源;图右圆盘表面相对均匀,边缘 8 个夹子等角分布,夹尖朝内,说明测试条件近似理想圆周阵列。解释时要注意图注声明两者相对尺寸未保留原比例,不能用图像像素比较 18 厘米与 55 厘米的真实大小关系,也不要把红色导线颜色当成信号含义,颜色只是夹线外皮。
硬件链如何把兆欧级变化变成可采电压?
硬件以 NodeMCU-ESP32 为核心,做成定制屏蔽板。ESP32 提供通用输入输出引脚(General-Purpose Input/Output,GPIO)、12 位数模与数模资源、Wi-Fi 与蓝牙,目标是低成本、可嵌入雕塑、少线缆。电流注入用改进型 Howland 电流源(Modified Howland Current Source,MHCS),围绕 MCP6022 双运放搭建,由 ESP32 一路数模转换器(Digital-to-Analog Converter,DAC)输出电压,经第二片 MCP6022 做电压跟随缓冲后转成恒流,再经多路开关送到选定电极对。电压测量用 INA128 仪表放大器做差分放大,输出送 ESP32 的 ADC 通道数字化。每条链都有可换电阻:MHCS 侧换负载电阻以适配每件生物塑料的阻抗范围,INA128 侧换增益电阻以使信号落入 ADC 动态范围。
路由用 4 片 CD74HC4051E 8 通道模拟多路复用器,支持最多 8 电极,固件灵活选择激励与测量电极。早期汉堡原型用 4 片 16 通道 CD74HC4067 模块做到 16 电极,分给两个壳各 8 个,那是手工洞洞板版本;终版论文主体是 8 电极紧凑模块,可无线与主机通信。初学者要记住可调点都在对象相关:换一件壳,负载电阻与增益电阻要凭经验重选,否则电流过大或过小、放大饱和或过小都会让 40 维向量失去区分度。
电场层析 × 支持向量机: 电场层析负责把手指触摸引起的边界电压扰动变成 40 维差分向量,它不管内部图像长什么样,只提供可区分的场畸变;支持向量机负责在这些向量上学习每种触摸手势的边界,直接输出类别而不做层析反演。两者搭配的理由是生物塑料导电弱且不均匀,做图像重建不稳定,而分类只需要类间可分,因此组合新增的作用是把不规则、低电导、可降解材料变成可用的离散触摸控制器。
木薯淀粉生物塑料 × 电场层析传感介质: 木薯淀粉生物塑料负责提供可塑形、可降解、有展陈质感的雕塑表面,其分工是形态与诗学载体;作为电场层析传感介质时,它的分工是导电连续体,手指触摸改变局部接触与场分布。搭配理由是不再外贴刚性传感网格,而是让壳体本身导电,新增作用是电极只需贴在边缘或背面,正面保持完整的蝉蜕质感,但代价是厚度不均与湿度漂移直接进入电学信号。
没有神经网络训练时,什么在学习?参数谁冻结谁更新?
本研究没有训练深度神经网络,必须明确说明这一点,避免把 SVM 训练误说成反向传播调参。真正被拟合的是 Max/MSP 侧 ml.lib 库里的 SVM 分类边界,输入是基线校正后的 40 维向量,输出是离散手势类。硬件电路参数、ESP32 固件时序、滤波窗口在部署后冻结;每个物件的基线向量、SVM 核参数与百分比阈值 P 在部署前按对象标定,展览中若漂移则重采基线或重训。监督来源是人工标注的触摸采集:每种手势录约 40 个连续向量,分 3 到 5 种细微手位变化实现,以覆盖手指位置抖动。艺术应用中 SVM 用径向基(Radial Basis Function,RBF)核,伽马 0.025,C 为 1,但论文强调对象相关校准仍必要,换几何、换湿度、轻微机械损伤都要重调。
数据采集用对边法:电流在直径相对电极对之间注入,以提高阵列中心区域的干涉分辨率。8 电极下每轮全扫描得到 40 个差分电压测量。激励是 ESP32 某路 DAC 输出的 3.3 伏直流,经 MHCS 转恒流,电流大小按界面阻抗调负载电阻确定。固件在切换激励电极对后延时约 100 微秒待电流稳定,切换测量电极对后延时约 2 微秒以避开模拟开关伪影。向量经 Wi-Fi 用用户数据报协议(User Datagram Protocol,UDP)发到电脑,先滑动平均,再减去无触摸时采的基线向量,得到差分向量用于训练与实时分类。实时时特征率降采样到 20 毫秒,再加滑动窗口 100 分比滤波:统计最近输出中每类占比,超过阈值 P 才作为有效事件,以压住状态跳变后几毫秒的抖动。
对边激励法 × 百分比滤波器: 对边激励法负责电流注入与测量组合的组织方式,它在 8 电极下选择直径相对的电极对注入,以增强中心区域的干涉分辨率;百分比滤波器负责对支持向量机逐帧输出做滑动窗口投票,只有某类占比超过阈值 P 才作为有效事件。两者搭配的原因是切换电极与状态跳变会带来短暂毛刺,前者保证特征本身对中心触摸敏感,后者压住切换后几毫秒的抖动,新增作用是以少量延迟换取可用的实时稳定性。
基线校正 × 对象相关训练: 基线校正负责减掉无触摸时的平均向量,以抑制共模漂移与通道偏置;对象相关训练负责为每个生物塑料物件单独采集 40 个左右向量、按 3 到 5 种细微手位变化分组并调节支持向量机参数。搭配理由是每件壳体几何与阻抗都不同,统一模型与统一基线无法迁移,新增作用是把材料差异封装进每个物件的基线与分类器里,但也意味着换一件作品就要重采数据、重调电阻与增益。
在什么温湿度下测?类别词表如何设计?
测试覆盖两种实物:18 厘米均匀圆盘与约 55 厘米直径的异质半球壳。圆盘用一指与两指触摸采集,半球壳用三指触摸采集,这个手指数量差异在复述时必须保留,否则跨界面比较不公平。环境温度 25 到 30 摄氏度,相对湿度 60% 到 75%,正是生物塑料对湿度敏感的区间。
圆盘有 4 个配置:A 是 10 类,周界 8 个外点加中心点加无触摸;B 是 18 类,在 A 基础上加中半径 8 个内点;C 是 18 类,周界加密到 16 个外交替对齐与错开电极;D 是 10 类多指组合。半球壳把 A 与 B 搬到球面记为 A.1 与 B.1,外圈与内圈对应下上电极环约 30 度与 60 度仰角,中心点在球顶。
再加 E 是 34 类上下两圈各 16 点加顶;F 是 22 类,5 个仰角层乘 4 个方位角加顶与无触摸;G 是 20 类多点触摸,含 10 个四指、5 个三指与 5 个两指子集;H 是 34 类但用两个独立 SVM 分别判 8 方位与多仰角。训练后每 15 分钟重测 1 次、持续 1 小时不做基线校正看漂移。
A.1、B.1、E、F、G 的训练数据存下来,在随后 48 小时内做基线校正下的间歇测试,看中期环境变化敏感性。
比较公平性要逐项核对。圆盘条件均匀、电极理想圆周、对边法中心分辨率占优;壳体曲面、厚度不均、电极分两层,同样类别数下难度更高。手指面积相对小圆盘不可忽略,相邻触摸的场扰动会重叠,这是 B 与 C 在相邻位置间抖动的物理解释。类别数越多、分辨率越细,对电极密度与材料均匀性的要求越高,这是后文 E、F、H 不稳定的伏笔。
下面 3 张整理表把原文散落的尺寸、采集与分类条件收拢,便于复现前核对。第一张问:两种界面的几何与材料条件是否一致?答案是否定的,圆盘是控制组,壳是真实组。
| 界面 | 直径 | 厚度 | 成分均匀性 | 电极固定 |
|---|---|---|---|---|
| 小圆盘测试件 | 18cm | 约 1mm | 近似均匀 | 鳄鱼夹沿周界约 45 度分布 |
| 半球雕塑壳 | 约 55cm | 典型 1-5mm 局部达 10mm | 异质并掺剑麻 | 内表面螺旋电极分 30 度与 60 度两圈 |
该表说明控制组与艺术组的材料条件不同,后续分辨率结论不能直接跨组比较绝对准确率,只能比较趋势:电极密度相对面积与分辨率要求是主导因素,剑麻本身在实验灵敏度内未显示显著影响。表中直径与厚度数字的逐字来源见绑定引文,单位保留原文写法。第二张问:在 8 电极对边法下,每帧特征与时序开销是多少?这决定实时性与可复现的固件参数。
| 条件 | 特征维度 | 激励电压 | 切换延时 | 输出帧率 |
|---|---|---|---|---|
| 8 电极对边注入 | 40 差分电压每轮 | 3.3V 直流经电流源转换 | 激励切换约 100μs 测量切换约 2μs | 降采样到 20 ms |
该表说明特征不是图像而是 40 维向量,延时参数是为避开开关伪影的经验值,20 毫秒帧率是算力与稳定性的折中。复现时若改电极数,维度与延时都要重测,不能照抄。第 3 张问:训练数据与评估环境如何锁定?这是判断 48 小时结论适用边界的关键。
| 条件 | 每类样本 | 手位覆盖 | 分类器示例参数 | 环境与稳定窗口 |
|---|---|---|---|---|
| 单物件单次标定 | 约 40 个连续向量 | 3 到 5 种细微位置变化 | RBF 核 γ0.025 C1 需按对象重调 | 25 到 30 摄氏度 60 到 75% 湿度下 1 小时稳定 |
该表说明没有跨物件通用模型,每类 40 个向量只在同物件同温湿度下有效,RBF 参数只是艺术应用示例而非全局最优。未胜出项是高分辨率与多指子集映射,它们在 1 小时后与 48 小时内退化,下一节展开具体数字与代价。
中等分辨率有多稳?高分辨率在哪里变脆?
圆盘上所有配置都能可靠区分测试位置,误差多为状态跳变后几毫秒的快速类别抖动,用百分比阈值不低于 60% 可压住。D 多指组合未见相关分类错误。A 到 C 的主零星误判在中心触摸与无触摸之间,因为中心触摸引起的场变化相对小于边缘触摸。B 在同径向内外点之间、C 在相邻周界点之间偶发混淆,原因是手指接触面积相对小圆盘较大,相邻触摸的场扰动部分重叠。
大界面上 A.1 与 B.1 在阈值不低于 50% 时达到 100% 正确分类,单指已足够,阈值更低则出现触摸与无触摸之间、B.1 中相邻仰角之间的短暂抖动。E、F、H 即使提高阈值仍有瞬态抖动。只看触摸类,E 在 P 为 8 时约 36% 类别、P 为 6 时约 40% 类别有抖动;F 在 P 为 8 时约 20%、P 为 6 时约 33%;H 在 P 为 8 时约 27%、P 为 6 时约 48%。
E 多在相邻方位之间、F 多在相邻仰角之间,同样指向高分辨率下重叠扰动。G 多点触摸中,不相关模式下 100% 准确;子集相关时 60% 的三指被判成其四指超集,10% 的四指被判成三指子集,而两指子集与超集全部正确区分。
时间维度上,所有配置在连续 1 小时内稳定。中期 48 小时带基线校正下,A.1 与 B.1 等低分辨率单触摸保持稳定,E、F 的高分辨率仰角信息坍缩到同方位误判,G 部分多指模式不再被认出。作者总结可达分辨率约为每维度电极数的 2 到 3 倍,中等类别与粗粒度区分鲁棒,细粒度单点定位不可靠。短期不稳定集中在跳变后短窗,可用时间滤波换稳定,但会损失实时响应;也可能靠更细调参与更好训练改善,但论文未给出保证。
方位角泛化 × 仰角泛化: 方位角泛化指分类器在仰角变化时仍能认出绕半球一周的方向,仰角泛化指方位变化时仍能认出高度环带,两者分工是把 2 维位置拆成两个独立维度分别判断。搭配理由是高分辨率联合分类类别太多、易混淆,拆分后 Setup H 用两个支持向量机各管 1 维,新增作用是为连续参数映射铺路,但论文只显示了离散分类上的可行迹象,未验证真正的回归连续控制。
哪些对照说明好坏来自哪里?失败条件是什么?
论文没有深度消融表,但有多组可当对照读的比较。第一组是圆盘对壳:同为 A 与 B 词表,圆盘均匀薄、理想圆周,壳曲面异质、双层电极,结论是壳仍能 100% 区分低分辨率词表,说明方法对不规则几何有包容,但高分辨率下壳退化更快,说明瓶颈在电极密度相对面积与分辨率要求,而非单一材料。第二组是阈值扫描:P 从 6 到 8 再到 50% 与 60%,抖动比例单调变化,说明百分比滤波是有效的稳定旋钮,代价是延迟与可能吞掉快速连击。
第三组是子集多指:不相关四指全对,相关子集三指大量被判成超集,说明分类器学的是整体场模式而非手指计数,缺一指的扰动差异小于类间间隔,这是用分类做多指计数的固有局限。
失败条件很具体:48 小时后高分辨率仰角坍缩、多指子集失效;相邻位置重叠扰动在手指面积不可忽略时加剧;中心触摸因场变化小易与无触摸混淆。这些都是可复现的边界,不是偶发噪声。教学例子:把高分辨率词表想象成在同一块湿泥上刻越来越密的格子,泥干湿一变,细格先糊,粗格还在,这与 E、F 先丢仰角而 A.1 还在的现象一致,但记住这只是帮助记忆的比喻,真实机制是阻抗漂移改变了电压向量分布。
什么还没验证?哪些改善不能承诺?
作者明确承认长期稳定性、标定与对象相关训练是局限。必须区分 3 层表述。直接报告的是:1 小时稳定、低分辨率中期稳定、高分辨率中期退化、阈值对抖动的抑制。有限解释的是:分辨率约为电极数 2 到 3 倍、剑麻在实验灵敏度内未显著影响响应、维度独立泛化提示可用回归做连续映射。未验证推测的是:回归连续手势、更复杂硬件与更优训练能带来多少提升,论文只说可能,未给数据,不能承诺延迟、误判率或成本会改善。
缺失证据不是技术错误。论文未报告系统功耗、端到端延迟分布、跨温湿度大范围扫描、不同演奏者的泛化误差,也未开源代码与数据集,资源状态为无可用绑定,因此不能写代码已公开或可下载复跑。相关性不等于因果:湿度与漂移同时出现,不能断言某 1 次退化全由湿度引起,因为机械微损伤与接触变化也在累积。总体趋势不等于每步成立:平均稳定 1 小时不保证某 1 分钟无抖动,百分比滤波正是为此而设。
如果要复刻装置,先做什么?展演如何落地?
复现先做材料与电学联调,而不是先调模型。按配方熬胶、浇模、干燥 5 到 7 天,做 18 厘米圆盘验证链路,再做壳。给每件壳单独选 MHCS 负载电阻与 INA128 增益电阻,让静态电压落在 ADC 中段;采无触摸基线;每种手势采约 40 个向量并覆盖 3 到 5 种手位抖动。
用 RBF 示例参数起步,按对象重调伽马、C 与阈值 P;先跑 A.1 量级低分辨率词表,稳定后再试加密。温湿度计要与采集日志同时间戳,否则 48 小时漂移无法归因。
艺术落地分两步。汉堡 Ligeti 中心原型是悬挂双壳各 8 电极共 16 电极,用洞洞板手工焊接,5 种跨双壳触摸模式控制基于蝉鸣物理模型与昆虫合成的实时声景,经 30 扬声器扩散,触摸在写实与抽象声景之间搅拌声源存在与空间轨迹。
下面这张原型照片是理解悬挂与走线的关键,半透明壳体破损边缘与下方电路板同框,说明传感与雕塑不可分离。
看图路径: 1. 先看上下悬挂的两个半透明琥珀色壳体及其破损边缘;2. 再看右侧人手托住下壳的接触方式,理解触摸即控制;3. 最后看下方桌面上的电路板与连线,确认传感与雕塑是一体悬挂系统
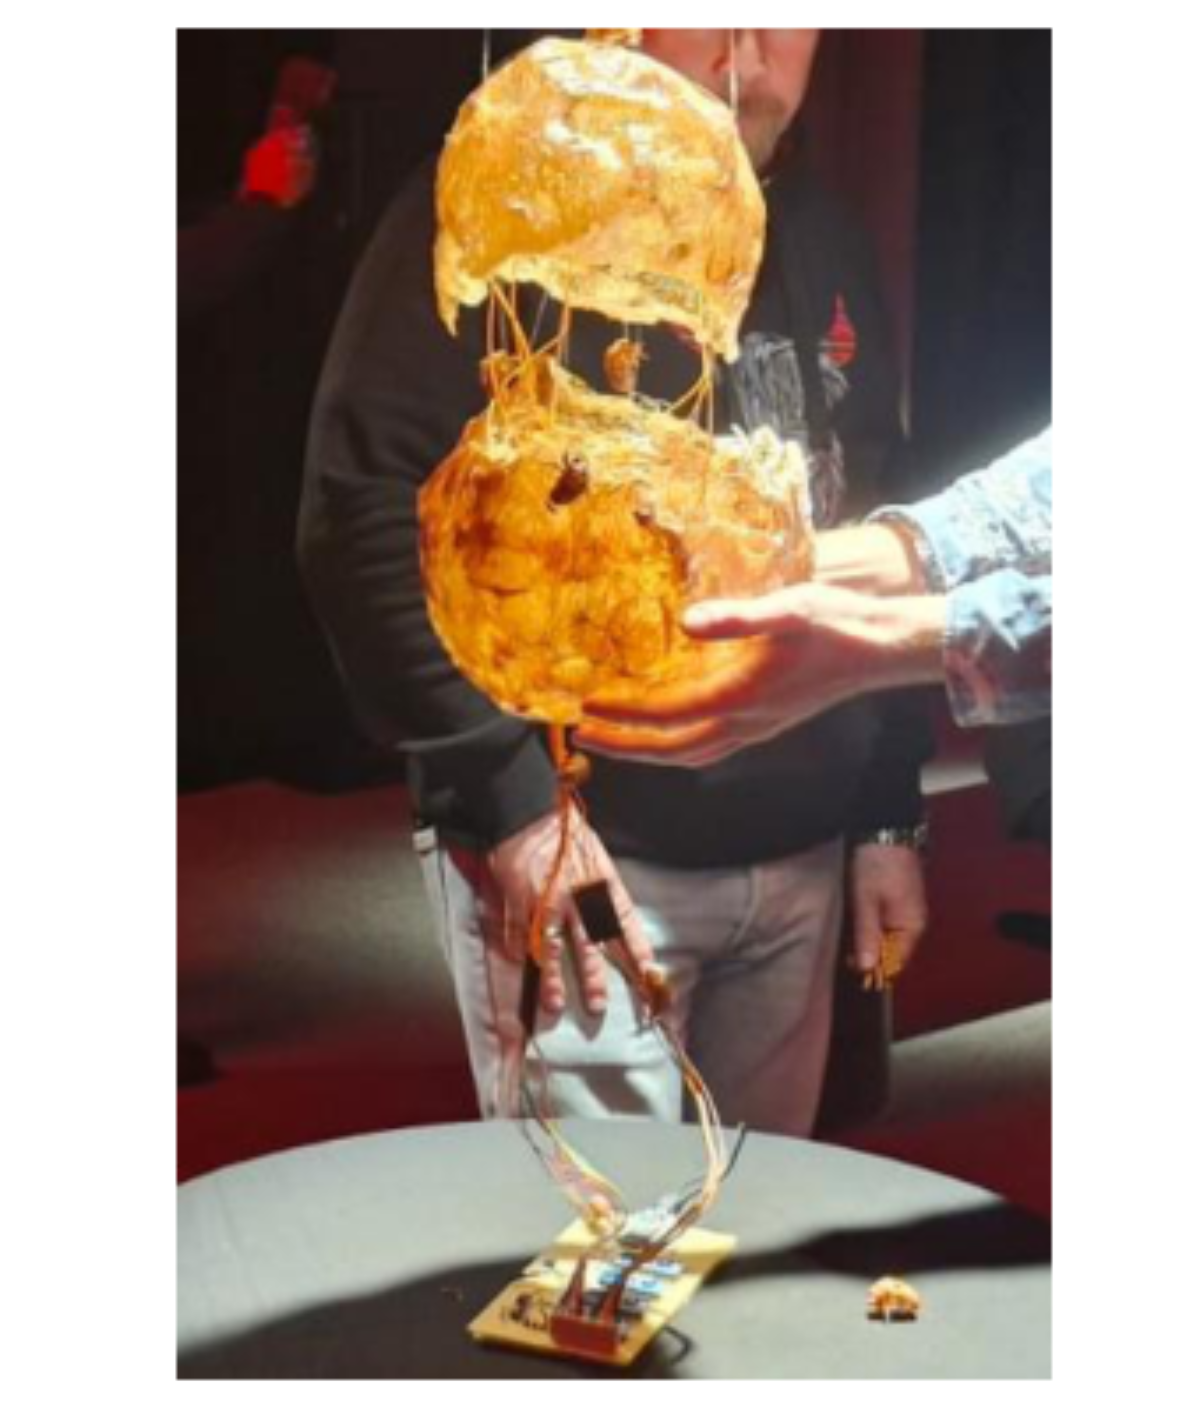
论文图 3。原论文 Figure 3:“First prototype of the bioplastic sculptural in- terface presented at the Ligeti Center in Hamburg (Feb- ruary 2025) as part of an immersive interactive sound system.”。
照片中上下两个琥珀色半透明壳纵向悬挂,下壳被右手托住,上壳边缘有撕裂质感,下方桌面小电路板有多色引线相连。这解释了为何电极要藏内表面:正面必须留给灯光与触摸,线缆是悬挂结构的一部分。复刻时不要把电路远置,线长引入的干扰会直接进入兆欧级测量。
终展在巴西戈亚尼亚文化中心,规模放大到 55 厘米量级壳体与 48 个振动马达阵列。马达经 16 路屏蔽板由 ESP32 经 Wi-Fi 算法控制,耦合螺旋激励器与玻璃、木、金属、亚克力等共振面形成壁挂振动声场,另有低音炮补低频。Max/MSP 算法控制节奏、空间与动态,乐器模式用电脑直连,装置模式由观众触摸触发。两个可交互壳各映射 5 个单手触摸位:一个切换电机阵列的空间节奏模式,另一个选择共振面以改变音色。低分辨率是为一个月展期与探索式交互主动选择的保守策略。
展厅全景显示了这种保守选择的空间理由,多个基座雕塑分散站位,观众需走动触摸,误触发成本高于实验室。
看图路径: 1. 先看玻璃上的展览标题确认这是戈亚尼亚文化中心的正式展陈;2. 再看左右两侧白色基座上的雕塑与观众站位,确认可上手触摸;3. 观察暖色灯光与地面质感,理解振动声场与视觉场景是同一空间
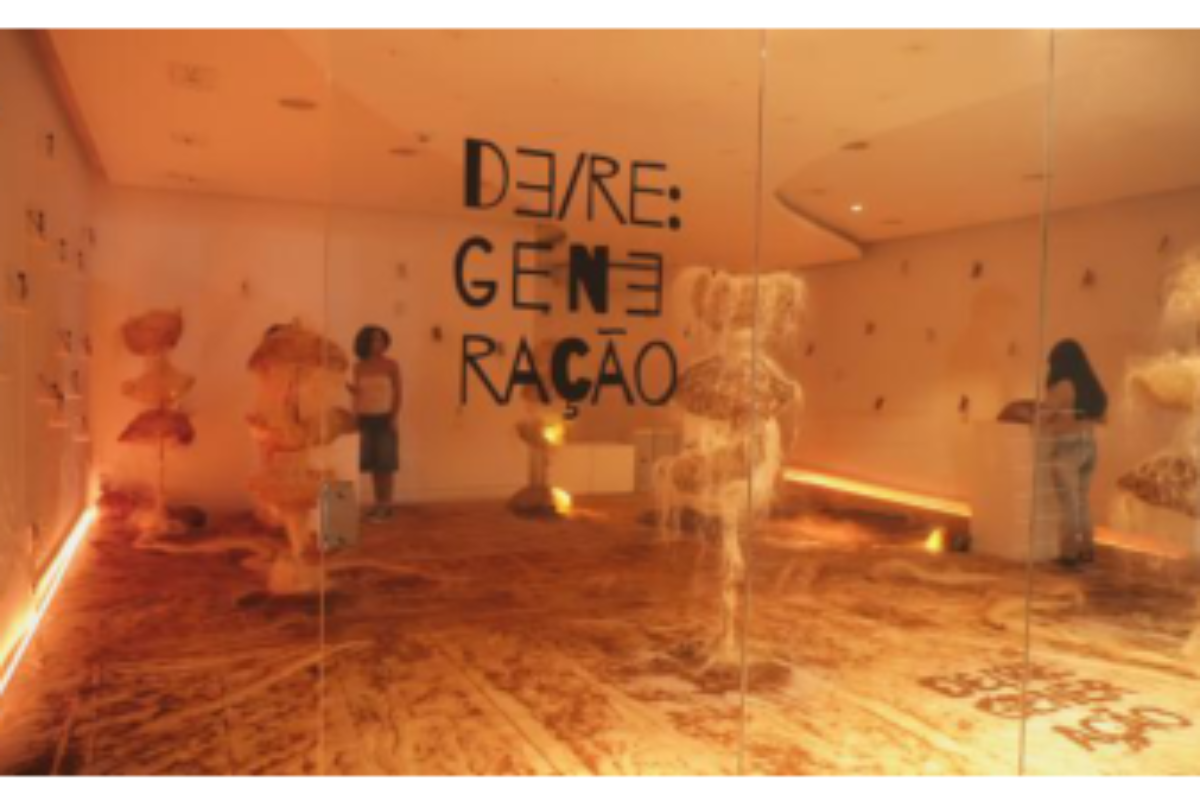
论文图 4。原论文 Figure 4:“Spectators interacting with the bioplastic in- terfaces mounted on white plinths in installation pre- sented at Centro Cultural UFG, Goiânia, October 2025.”。
照片透过玻璃看到展厅内暖光、多个立式雕塑与 2 位观众分别站在不同基座前,玻璃上印有展览标题。这说明交互是多人、走动、非指导式的,分类必须容忍不同手型,这正是每类覆盖多种手位采集的原因。不要把照片人数当成评估样本量,论文未报告观众规模与行为统计。
振动墙特写则说明声音不只来自扬声器,墙面本身是乐器,触摸切换的是振动模式与共振体。
看图路径: 1. 先看墙面成排的小平台与斜杆结构,确认这是振动马达阵列模块;2. 再看不同材质共振面的悬挂方式,理解音色变化来自换面而非换音源;3. 观察右侧前景的生物塑料体,确认触摸面与发声墙是分开但联动的
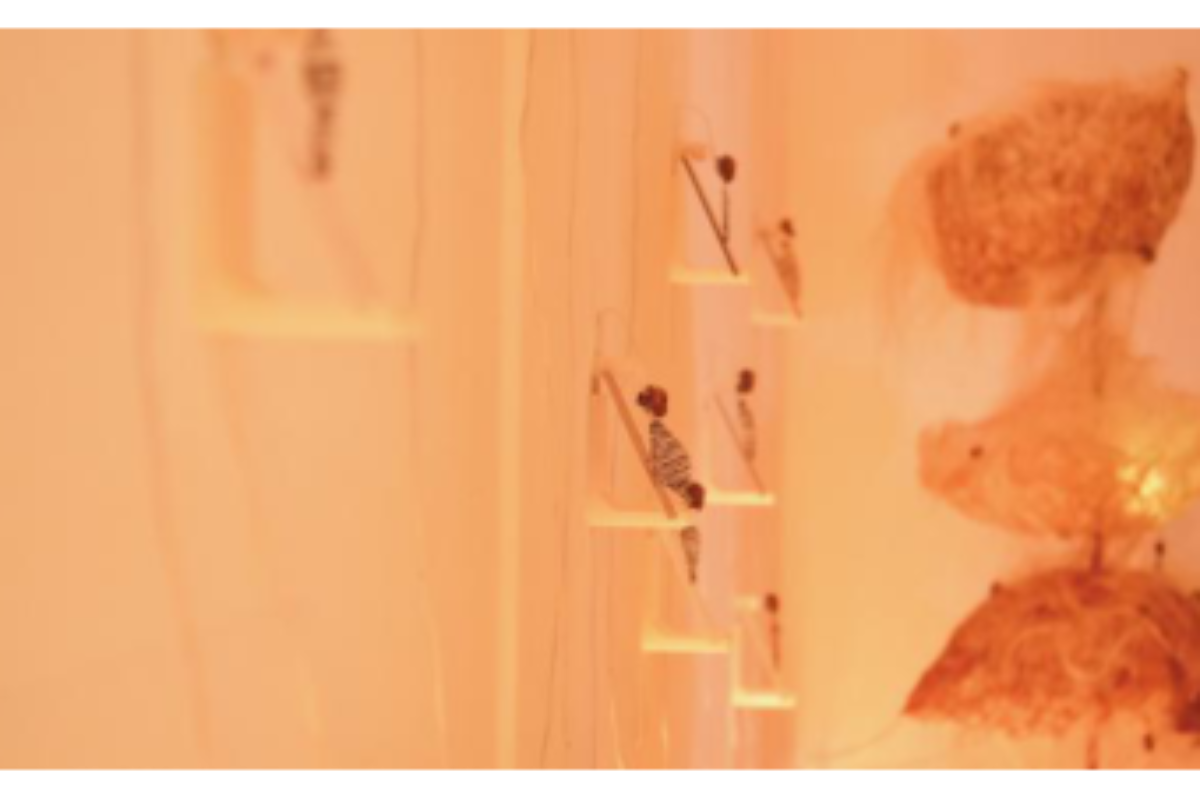
论文图 5。原论文 Figure 5:“Detail of one of the installation walls, show- ing several modules of vibrating motors and resonant surfaces using different materials.”。
照片中墙面成排小平台托住斜杆与小振子,右侧前景是纤维感生物塑料体,整体偏暖黄。这对应正文 48 马达加多材质共振面的描述,触摸分类输出的离散事件在这里变成点描、旋转、重复段落与持续音块等模式。复刻时要把触摸到声音的映射表与分类词表一起存档,否则换曲目即换评估任务。
何时值得尝试?还需补哪项验证?
当作品需要大面积曲面可触摸、且能接受对象相关标定与定期重采基线时,这条路线值得尝试。它用 8 边界电极与 40 维分类代替密集阵列与成像,换来几何自由与 DIY 可降解性,代价是每件作品重调电阻、增益、核参数与阈值,且高分辨率与子集多指在中期会退化。一个月展期应选 A.1 量级低分辨率词表,把高分辨率留给短期表演。
还需补的验证很具体:跨演奏者与跨温湿度的泛化误差、端到端延迟与误触发率的人因评估、回归连续映射是否真比双 SVM 离散拆分更可演奏、不同保存条件下的寿命曲线。常见误解有三:以为生物塑料加导电填料一定更好,实则会破坏美学且本文无填料已够用;以为阈值越高越好,实则会吃掉快速手势;以为无成像等于低算力即稳定,实则稳定来自基线维护与对象相关训练,而非算法本身。记住这些,研究生才能把这篇论文从故事读成可动手的方法。
📐 原文公式与排版
以下展示论文原页中的数学表达区域,保留原始上下标、分式和符号排版。区域序号仅用于本文导航,不是论文公式编号。
另有 7 个候选区域因边界不明确或图片数量、尺寸限制未展开;请查看完整论文中的原始排版。
⚖️ 评分明细
评分属于系统判断,不是论文实验结果;八维数值与总分见页首,原始审计记录保留在后端。
- 评分规则:type-aware-v1
- 评分模型:muse-spark-1.3-contributor
- 评分请求协议:openai_responses