📄 把飞机广播变成音乐:Patchbay 如何接线、扫描与发声
英文题目:Patchbay: a block model for the sonification of ADS-B aircraft data
评分:5.4/10 | 创新 1/2 | 技术严谨 1/1.5 | 实验充分 0.6/1.5 | 清晰度 0.8/1 | 影响力 0.5/1.5 | 开源 0/1.5 | 可复现 0.5/0.5 | 工程/实践 1/1.5
👥 作者与机构
- Arquimedes Canedo:Independent Researcher;Sector Labs
📌 核心摘要
小型地面接收机收到的飞机广播数据形状、分辨率、来源与稳定时长差异很大,直接按到达发声会被5秒帧时钟支配,而慢变信号又缺少可发声的变化。先由Sky输出携带全部字段的在视飞机集合,送入Select按范围、高度带与平飞状态筛选并保留整架飞机及其字段。再由Read从集合中提取高度、距离、方位等每架飞机一个数值的读数,送入Map、Scale与Pan分别完成量程转换、音阶量化与声像定位。最后由按方位扫描线或按距离圆环的Radar sweep等节奏触发块决定何时发声,其输出的事件与数值按飞机标识重新汇合,送入Voice合成对应声部的音频与MIDI。与雷达扫掠音序器和距离环声化的关键差异在于飞机集合作为一种连接类型整体传输,数值始终带飞机标识,从而让音高、响度与触发时刻分开处理后仍能对齐。在原始行按气压高度不低于18000英尺且爬升率幅值不大于100英尺/分钟界定平飞行的检查设置下,以落在1000英尺整数倍上下100英尺内的行占比为指标,A数据包8433/8447占比99.8%高于偶然均匀分布下期望值22.5%。同一检查设置下同一指标为B数据包7861/7892占比99.6%,同样高于期望值22.5%。结论只适用于所附两个新泽西接收记录与内置音阶和弦设置,未做听众验证。原文未披露训练、推理或部署成本。
🔗 开源与复现资源
- 第三方资源:https://github.com/arquicanedo/patchbay — 链接可访问(HTTP 200)
可达状态仅表示本次链接检查结果,不代表许可证、本文权重或运行复现已验证。
🧭 深度解读
输入是什么:ADS-B 接收机实际听到什么
这篇论文要解决的是如何把地面 ADS-B 接收机收集的飞机数据变成可演奏、可录制的声音。输入不是一段连续音频,也不是雷达主动发射后的回波,而是飞机自己广播的位置和高度等报文,经 readsb 这类解码器约每 5 秒整理成一份在视野内的飞机列表。论文把每次写入的列表叫作帧,把其中每架飞机的条目叫作行,行是跟踪状态而非原始射频报文。
目标是让用户在一个接线编辑器里搭建声音映射:选哪些飞机发声,用哪个字段控制音高、响度或声像,在什么时刻触发,最终输出给扬声器和录制文件。必须保留的信息是每架飞机多个字段之间的对应关系,不能把高度、方位、速度拆成互不相识的裸数字,否则复音时无法知道 3 个控制属于同一架飞机。输出有两种,一种是声音本身的音频文件,另一种是记录各声音模块所奏音符的 MIDI 文件,MIDI 文件不含声音,只含音高与起止时间,可再交给其他乐器演奏。
已有路线做过扫线和接线,本文位置在哪里
理解本文需要先分清两条已有路线。一条是扫过跟踪对象触发声音:旋转线锁定节拍扫过目标,距离环从中心扩大扫过目标。另一条是可接线的声音环境:模块之间用线连接,信号按类型区分。论文的检索限于 2026 年 10 月前可读的论文、代码库和项目页,不含视频、论坛和专利。
在该范围内,旋转线扫过跟踪物并触发音符已有先例,距离环扫过 ADS-B 飞机并在到达时起音也有在先发表。把扫线放进接线环境的做法同样存在。论文不声称首创扫线、圆环或扫线加类型化编辑器的组合。它自认较窄的一点是把在视野飞机加全部字段作为一种电缆在编辑器中传递,后文会解释这根线如何被打开、过滤和重新会合。有关具体系统的对照放在后文相关工作一节,条件对齐后再谈异同。
为什么不能来一条数据就响一声
论文先做了 1 次信号普查来决定提供哪些模块。普查是与回放片段不同的另 1 次录制,共 356 帧、1797 秒、363 架不同飞机,计数单位是飞机帧。作者只计入最近 5 秒内确实听到过的飞机帧,按此规则平均每帧列出的 127.5 架中有 92.9 架被计入。普查按来源把信号分成接收机制造、飞机广播、飞行员或管制设定,以及按地址查库得到的身份标签 4 类,并记录形状、范围分辨率与出现比例。
关键发现是时间尺度差异很大。论文对每个数值信号设定一个值得记一笔的容差,例如信号强度 3 分贝、高度 100 英尺,然后统计信号停留在容差内的时长。下图把中位时长与十分之一能超过的长度画了出来,权重按持续时间计算,随机时刻落入的段的长度即所画值。
读图时先分清 3 组来源标签,再比较每行容差括号后的圆点位置与横线长度,最后对照底部 5 秒帧间隔判断相对快慢。
看图路径: 1. 先看纵轴三组来源标签:接收机制造、飞机广播、飞行员设定;2. 再看每行容差括号与圆点中位停留时长随组别变长;3. 对照底部 5 秒帧间隔,确认所有中位时长都长于一帧

论文图 1。原论文 Figure 1::“How long each numeric signal stays put in the census recording.”。
图中可见信息率与距离的中位停留约 10 秒,方位约 16 秒,信号强度约 25 秒,高度、升降率、地速与航迹在 15 秒到 96 秒之间,飞行员选定的 3 个值在 152 秒到 344 秒之间,身份标签在视野内完全不变。每个中位都长于 5 秒帧间隔。这意味着若按数据到达触发音符,声音会以接收机时钟每 5 秒重复 1 次;若按变化触发,慢信号又很少触发。因此论文把何时发声独立成一类连接和一组模块,不从数据直接读取时刻。
另外两个观察也影响设计。一是高飞机往往又快又远,20 个数值通道按跨飞机的秩相关分组,在 0.5 阈值下形成 10 组,其中距离、气压高度、GPS 高度、选定高度、地速与气压基准落入同一组,把高度映射到音高同时把地速映射到音色会两次利用同一变化来源。二是标签信息量不同,尺寸类 6 个值、机型 77 个值、运营人 95 个值,编辑器只提供按机型查到的发动机类别等少数分类,这是设计判断,未经听众测试。
整体流程:从天空模块到输出模块经过什么
Patchbay 的设计部分回答 4 个问题:哪些飞机在场,每个声音用什么数字,每个声音何时开始,听起来像什么。对应 4 种连线:飞机集合、数值、事件与音频。飞机集合携带在视野内的飞机整体,每架飞机附带工具携带的全部字段;数值携带每架飞机一个数字或全体共用一个数字;事件携带一个时刻加触发它的飞机。
音频携带声音。典型链条是从 Sky 模块发出飞机集合,经 Select 保留子集,经 Read 按字段打开成数值,经 Map、Scale 与 Pan 变换,再由节奏模块给出事件,最后由 Voice 合成音频送往 Output。
下图是 4 种连接与跨种类模块的组织方式,箭头表示跨种类,方框表示保持种类,Sky、Number 与 Every 无输入而发起一种连接,Output 终结音频,请先沿箭头看主路径再看同类盒内部名单。
看图路径: 1. 先沿左中右找到飞机集合、数值事件与音频四个大盒;2. 再看跨种类箭头上标注的桥接模块名称
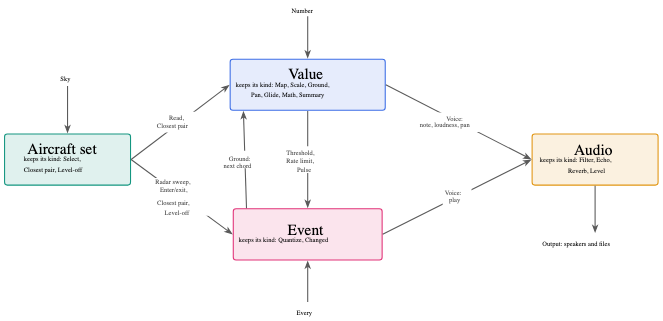
论文图 2。原论文 Figure 2::“The four kinds of connection and the blocks that join them.”。
图中中央上方是数值盒,下方是事件盒,左侧是飞机集合盒,右侧是音频盒。跨种类点需要读清楚。Read 把飞机集合变成数值,Radar sweep 与 Enter/exit 把飞机集合变成事件,Threshold、Rate limit 与 Pulse 把数值变成事件,Voice 把事件加数值变成音频,Ground 是唯一把事件变成数值的模块,它用事件推进和弦进行。Closest pair 同时给出集合、数值与事件,Level-off 同时给出集合与事件。这种布局的用意是让选飞机、取数、定时与音色各有归属,又能在 Voice 处按飞机键重新会合。
飞机集合与数值如何保持按飞机对齐
飞机集合在这里指带全部字段的整机单位,字段是工具携带的 8 个信号加 4 个标签。8 个信号是高度、升降率、地速、航迹、距离、方位、信号强度与信息率,4 个标签是呼号、机型、发动机类别与尾流类别。Select 只整架保留或丢弃,不把字段从飞机上剥离。Read 把集合打开成每个字段每架飞机一个数值,并保留飞机标签,另有一个全体计数。数值电缆本身不带单位与形状,方位是否环绕、高度是否为 25 英尺网格都不在电缆上声明,需要的模块自己处理。
飞机集合 × 数值: 飞机集合指当前在视野内的飞机整体,每架飞机附带高度、速度、方位等全部字段;数值指从集合中按飞机拆开的一个或一批数字。两者搭配的原因是复音需要把同一架飞机的音高、响度和声像重新会合,组合后读数、映射与发声模块都能按飞机键对齐。
这种整机携带的代价是类型检查只到种类为止。Pan 对轴承取正弦使 359 度与 1 度相邻,扫描按模 360 比较角度,插值按最短绕行转过方位,这些是各模块自行补救。Glide 向目标直线滑动会把 359 到 1 绕远路,Summary 对 359 和 1 取均值得到 180,这两处论文明确记为已知缺陷。将来设想是由类型提供限幅、单位与警告,但不拒绝连线也不改写用户设定,这部分未实现。
事件与音频分开后连线规则是什么
事件在这里指发声时刻加来源飞机,音频在这里指可混合的声音流。节奏组多数模块产生事件,Closest pair、Level-off 与 Ground 也产生事件,处于保持模式的 Voice 不需要事件,每架飞机的持续音跟随数值滑动。选中模块时库中可直连的模块会被标记,拖线跨种类会被拒绝并说明理由,例如数值是连续的而事件是时刻,3 对跨种类还会推荐桥接模块。成环被拒绝,因为不支持反馈。飞机、数值与事件输入只接受一根线,第二根替换第一根并提示,音频输入可接受任意多根并混合。
事件 × 音频: 事件指某个时刻加触发它的那架飞机,回答何时发声;音频指已合成的声音信号。两者分工是节奏模块只产生时刻,声音模块只把时刻加数值变成声音,组合后发声时刻不再被迫跟随数据到达的 5 秒帧时钟。
可靠性规则是无静默失败。每个模块显示实时读数,例如 Select 保留了多少架,Scale 产生音符范围,每秒触发多少事件,缺线说明缺什么,Map 统计钳制了多少值,Voice 报告复音上限丢了多少音符,出错的模块显示错误且无输出,其余链路继续运行。未播放时仍每 400 毫秒求值 1 次预览,产生事件的模块此时不产生事件,只保持读数活跃。
27 个模块各自处理什么对象
27 个模块按 5 组排列,Sky 组回答哪些飞机与字段,Rhythm 组回答何时,Shape 组回答用什么数字,Sound 与 Effects 组回答听感。Sky 回放录制片段,可给出当前或若干秒后的天空。Select 按距离、高度带、发动机类别、爬升状态或最近若干架保留。Read 打开 8 个信号或计数值,这里的航向字段指对地航迹。Closest pair 用直线外推预测每对的最近接近,只给出将最接近的 1 对及其距离、预测错过量、距最近点时间与两次事件。Level-off 在爬升或下降转平飞并保持一段时间后给出事件与最近转平的机群。
Rhythm 组中 Enter/exit 给出加入与消失事件,Radar sweep 给出扫描到达事件,Every 按拍数给出全体事件,Threshold 按越阈给出事件,Rate limit 按变化量加最早最晚界给出事件,Pulse 按数值设定步速且无值时静默,Quantize 把事件移到下一网格线,Changed 只放行数值变化过或超时未放行的事件。Shape 组中 Map 重映射区间并计数钳制,Scale 吸附到音阶,Ground 把高度变成和弦音并在事件到达时换和弦,Pan 把方位变成声像,Glide 平滑,Math 做加减乘与取大小,Summary 给出均值、最小、最大、离散或计数,Number 给出常数。Sound 组 Voice 按飞机复音,有短音与保持两种模式,Effects 组 Filter、Echo、Reverb 与 Level 依次塑形,Output 加轻微限幅、电平表并送扬声器与录制。
扫描模块如何决定每架飞机何时发声
扫描模块在这里指让只收不发的 ADS-B 接收机在声音中扮演雷达的模块。它接收飞机集合,输出事件,几何直接使用以天线为原点的距离与方位极坐标。按方位扫描时是一条线每周期转一圈,按距离扫描时是一个圆环每周期从中心长到最远或向内收缩。周期以拍号小节计而非秒计,因此随速度时钟伸缩。默认两小节、四拍每小节、96 拍每分钟时一圈为 5 秒,若回放速度为 4,则一圈覆盖录制中 20 秒。方位 90 度的飞机在默认 5 秒圈中约 1.25 秒触发,距离 15 海里而范围 30 海里时在向外圈中约 2.5 秒触发。
方位扫描 × 距离扫描: 方位扫描是一条绕接收机旋转的直线,距离扫描是一个从中心扩大或向内收缩的圆环。两者都是雷达扫描模块的工作方式,共享以拍号小节计的周期,组合后同一模块既能按角度顺序触发,也能按远近顺序触发。
下表比较该模块的可调项,比较问题是在两种扫描方式下哪些设置通用、哪些只属其一,默认与下限共同决定触发节奏。
| Setting | Meaning | Default | Used by |
|---|---|---|---|
| Scan by | bearing, a rotating line; or range, a ring | bearing | both |
| One turn | length of one turn, in bars (at least 0.25) | 2 bars | both |
表中方位扫描起点默认正北 0 度,距离扫描终点默认 60 海里且至少 5 海里,周期至少 0.25 小节。实现与理想行为有差距:求值每 25 毫秒 1 次并向前看音频时钟 120 毫秒以便精确排期,每次只问本步扫过带内有哪些飞机,按步长占周期的比例算出转角或环带,落入者触发,再按在带内的比例线性插值打上步内时间。位置取求值时刻的数据时间而非穿越瞬间,扫描前沿无宽度,向内圆环用 1 减距离比例实现先远后近。除扫描外还有 Every、Pulse、Threshold 等多个事件源,Changed 只稀疏他人事件而不自创音符。
音高与和声的选择带来什么代价
音乐选择的起点是高度定音高、方位定小节位置、信号强度定响度,同时发声的飞机形成音程,音阶决定允许出现哪些音程。编辑器提供 9 个音阶,其中两个五声音阶不含小二度、大七度与三全音,全音阶有三全音无小二度,默认的 Newark 地形音阶有小二度而无三全音,其余 5 个两者都有。这些是乐理分类,未经听众测试,作者唯一听觉判断是持续音之间的小二度在此场景刺耳,以及 Ground 示例听感有些音乐性,后者是制作者个人判断。
音阶映射 × 和声底座: 音阶映射指把高度等数值吸附到一个固定音阶的音符上;和声底座指 Ground 模块按小调三和弦循环把高度变成和弦音。两者都解决高度到音高的离散化,前者音集合不变,后者随事件换和弦,组合后既有固定调式也有随进程变化的和声框架。
Flight levels 示例故意用半音每 1000 英尺的半音阶,在多数帧中至少两音站在相邻高度层,约 1/4 音对落入小二度、三全音或大七度类。提高到每层两半音时该比例下降,三半音又回升,四半音降到 0.2% 左右,但只剩 3 个音级且高低跨 9 个八度,只能收窄选择,只有一半音每层能把奇偶层分别纳入两个全音阶。Duet 示例把垂直间隔映射到小调五声音阶步长,法定垂直最小间隔为一步且该音阶无三全音,重击间隔随距最近点时间加密,预测进入 3 海里与 900 英尺内时奏一个三全音双音。离线旧作按侧向距离推进且已知最近点剪辑,与只能预测的模块不同,未做听感对比。
Ground 模块按 A 小调默认提供 4 种三和弦循环,V 级用和声小调导音。平飞飞机唱距高度最近的和弦音,默认窗口 0 到 12000 英尺三八度,升降率超 300 英尺每分钟者唱经过音,上行取上方邻音阶音。最近音会在进行中与贝斯形成平行五度,声部进行选项在每架飞机高度正负 3.5 半音内选总进行最小且平行五八度计代价的组合,并保持高飞机不唱低音、近距同音者同音,换和弦间保持原音直到离调。换和弦由步进事件触发,默认开播四小节内与上次两小节内不换。因为全是三和弦,同一和弦内平飞飞机之间无特定不协和音程,经过音多数情形会与和弦音形成此类音程,余音跨和弦也不在保证内。
没有训练时实际计算的是什么
本研究没有训练神经网络,也没有冻结或更新权重、反向传播或监督损失。实际计算是按节拍推进的确定性求值加录制回放。每个节拍覆盖一段节拍时间与音频时间,当前数据时间的整片天空只算 1 次,模块按拓扑序求值,环因被拒绝而保证有序,每个模块收上游输出并返回自家输出,是否连到 Output 都要求值,产生事件者把事件打上窗口内时间戳。
节拍时钟 × 数据时钟: 节拍时钟按每分钟拍数和每小节拍数推进音乐时间,扫描周期和回声时间都用它计量;数据时钟按回放速度推进录制片段的播放位置。两者分开的原因是音乐速度与录制快慢可以独立选择,组合后同一扫描周期可对应不同长度的录制时间。
这里有 3 个时钟:音频时钟是声卡真实时间,节拍时钟由速度与每小节拍数定义,数据时钟由回放速度乘音频时钟推进。补丁周期用拍或小节写,回放速度另选 1、2、4、8 或 16,默认 96 拍每分钟、四拍每小节与 4 倍速。Glide 按真实秒计时,Enter/exit 与 Level-off 按数据秒计时,非 1 倍速时两者不一致。Rate limit 每架飞机计时器随机初相导致首次触发不可重复,噪声音色与混响也用随机数,其余模块定时不随机。
回放数据如何打包与插值
参考实现是一个 1.3 MB 单 HTML 文件,含编辑器、声音引擎与两个片段,无需服务器。设计本身不依赖浏览器,另一实现只需能按已知时间给出带字段的飞机集合、提供节拍时钟、接受带时间音高响度声像的音符汇,MIDI 输出已是此类汇。早期 Python 离线版本非本模型实例。两个片段同为 2026 年 9 月 9 日新泽西中部同一接收机录制,各 355 帧约 30 分钟,A 从 17:45 UTC 开始,B 从 15:13 UTC 开始。打包保留气压高度、气压升降率或缺时用 GPS 升降率、地速、航迹、距离、方位、信号强度、由报文计数算出的信息率,以及呼号、机型并查出发动机与尾流类别,不保留经纬度。
下表比较两个片段的帧间隔与打包保留情况,比较问题是录制质量与筛选严格程度是否一致,单位与计数对象按原表保留。
| Capture | Rows seen | Rows kept | Aircraft seen | Aircraft kept |
|---|---|---|---|---|
| A (17:45 UTC) | 54,525 | 36,688 | 407 | 396 |
| B (15:13 UTC) | 48,531 | 32,509 | 379 | 368 |
表后解释筛选规则与代价。帧多为 5 秒间隔,间有 6 秒间隙。位置 older than 6 秒或缺距离或缺高度的行被丢弃,约三分之一行被丢掉,回放飞机数少于接收机列出数。这与普查 73% 不同,普查是另 1 次录制且按 5 秒内听到任何消息即计入。回放时按时间比例在相邻 2 采样间线性插值,方位与航迹走最短绕行,相隔超 20 秒则在近端保持至多 2.5 秒后消失。示例中 Radar director 按方位扫描,Range ping 在 30 海里内按距离扫描,Approach chimes 不用扫描,Sky drone 保持最近若干架持续音。
飞行高度层映射的前提在什么条件下成立
Flight levels 示例保留 120 海里内 18000 到 45000 英尺之间平飞的最近十架,每架一个三角波持续音,无爬升率报告者永不计为平飞,两片段回放行中分别 24% 与 21% 无爬升率。响度随距离衰减,声像跟随方位。下图是该示例从选择到发声的局部连线,可见高度到音符、距离到响度、方位到声像的 3 条数值支路,请先沿从左到右的主链看模块分工再确认保持模式语义。
看图路径: 1. 沿 SELECT 到 READ 再到 SCALE、MAP、PAN 最后到 VOICE 看主链;2. 注意 VOICE 处于 HELD 模式且下方显示 10 held 的保持语义

论文图 7。原论文 Figure 7::“The Flight levels example playing, from Select to Voice.”。
图中确实可见 SELECT 保留 10 架,READ 打开高度、距离与方位,SCALE 从 18000 到 54000 英尺半音阶,MAP 把距离映射到响度,PAN 把方位映射到声像,VOICE 用 triangle 保持发声。这帮助理解数值支路如何在 Voice 处按飞机键会合,以及为何保持模式下音高滑动不需要节奏事件。
映射把 18000 到 54000 英尺三八度对应 36 半音,即 1000 英尺一半音,每层有专属音符,上限高于选择上限以免顶端钳制。前提是巡航飞机真站在高度层上。检验用原始行而非回放行,层级行定义为气压高度至少 18000 英尺且升降率绝对值至多 100 英尺每分钟。下表是该检验的结果,指标方向是越接近 100% 越支持一层一音,比较问题是两段录制是否一致呈现聚集。
| Capture | Level rows | Within 100 ft of a level | Share | Aircraft behind the rows |
|---|---|---|---|---|
| A | 8,447 | 8,433 | 99.8% | 128 |
| B | 7,892 | 7,861 | 99.6% | 110 |
两片段层级行中 99.8% 与 99.6% 落在层的正负 100 英尺内,均匀分布时期望仅 22.5%,因 25 英尺网格每 1000 英尺 40 点中 9 点通过。在 300 英尺每分钟阈值下为 99.5% 与 98.7%,回放行 100 英尺阈值下为 99.95% 与 99.81%。作者强调这只是核查而非发现:规则要求按指定层飞行,高空统一用标准气压基准,缩小垂直间隔空域保高要求正负 65 或 130 英尺;25 英尺网格来自编码说明解码器而非飞机,升降率步长使 100 阈值只容纳 0 与正负 64 报告。行不独立且仅一地一日,未测东西向奇偶层规则。附带脚本可从音阶表与片段复现计数。
哪些做法已知有错或尚未验证
论文把未建成与已知缺陷单列一节。扫描前沿无宽度、无螺旋与来回扫、无手柄操纵。数值电缆无单位量程,高度速度可设负值不拦截,Glide 与 Summary 对环绕方位处理错误如前述。工具未携带飞行员选定值、应答机编码、接触来源与质量码。飞机间关系只有一个 Closest pair 且只给最接近 1 对,直线外推在转弯改平即错,位置至多 6 秒旧,预测接近不是间隔声明,3 海里 900 英尺内合法目视间隔与平行进近存在。Ground 1 次一调四循环三和弦,声部进行只在 3.5 半音窗内避平行,仍可留平行与三全音跳进,Level-off 默认等 10 秒数据时间确认才报,触发音晚于所标时刻。
证据边界同样明确。工具仅作者使用试听,无用户研究,无听众测试证明 77 类难辨而 3 类可辨,无 7 个 Ground 变体之间的比较报告,扫描模块无提交测试,Duet 等有无头 Chromium 测试脚本,高度层数字由附带脚本复现而非工具内建。普查统计仅 1 次录制一台接收机。相关性分组反映该空域交通而非飞机一般属性。
下表摘录最接近的已有系统,比较问题是谁已做过扫线、圆环与接线环境中的触发,右列限于作者可读范围内的未发现项。
| System | Year | What it does | What we did not find in it |
|---|---|---|---|
| SYNTHRADAR [7] | 2026 | A radar scope over adsb.lol aircraft with an expanding range ring, and a synthesizer patch for each aircraft. On listening, a note begins as the ring reaches an aircraft. | A user-facing editor or configurable modes. A bearing scan. Public code. |
| scoreTable* [13] | 2006 | A radar sweep over camera-tracked pucks that triggers a note when it passes a puck, with global pucks for the tempo and for the number of bars in one tour of the sweep, from one to eight. | Aircraft or any other moving data. A range ring. |
| Cassidy et al. [3] | 2019 | A virtual radar arm that gives directional sound cues, with sweeps in 3/4 and 4/4 time, tested with 36 participants. | Tracked moving objects. |
| SonAir [9] | 2023 | Continuous directional sound for each aircraft plus an entry earcon, for air traffic controllers, using simulator ASTERIX data every fifth second. | A scan: onset follows each data arrival. ADS-B data. An editor. |
表后解释归属与边界。旋转线锁定节拍扫过跟踪对象并触发音符,scoreTable 在 2006 年对相机跟踪物块已发表,ProjectRadarSequencer 在 2013 年对跟踪位置做过每小节一圈。距离圆环扫过 ADS-B 飞机并在到达时起音,SYNTHRADAR 按平台日期 2026 年 9 月 30 日先发表,作者距离扫描实现于 10 月 16 日且此前见过它,不声称首创。扫线进接线环境见于模块合成器的 Sonar Sequencer 与 Max 中的 PingSeq。作者自认的新窄点是飞机集合作为一种电缆,作者不声称扫描加类型化编辑器的组合首创,不比较模块化复音电缆,不声称任务更优,不声称降低管制负荷。
复现第一步做什么:打开哪个示例与录制
值得尝试的情形是教学或原型需要把多飞机多字段映射讲清楚,且能接受只回放两个固定片段、无需实时输入的条件。若需实时数据、自家接收机、正式听感评估或任务绩效结论,则不应以此文为据。复现第一步是打开单文件页面并载入示例:Radar director 看方位扫描加五声音阶,Range ping 看距离扫描密度变化,Flight levels 看保持音与高度层映射,Duet 看最接近 1 对的双声部,Ground 看和弦进行。参数瓦片统一拖拽、Shift 微调、点按输入、双击复位,库中新模块放入画布空位,操作可撤销重做并保留上次补丁。
下图是参考实现播放中的全界面,读图任务是把颜色与种类对应起来再定位扫描,请先看左侧 5 组库与中央四色线再看右侧示波器中的扇形。
看图路径: 1. 从左到右看库、中央连线画布、右侧示波器的三栏布局;2. 按青蓝粉黄四色区分飞机集合、数值、事件与音频电缆

论文图 6。原论文 Figure 6::“The reference implementation with the Radar director example playing.”。
图中左侧确为 5 组模块库,中央确为青蓝粉黄四色电缆连接的补丁,右侧确为示波器、检查器、图例与录制区。它帮助理解从天空到输出的完整路径在界面上如何摆放,以及扫描线或圆环在示波器上的实时位置。声音经 Voice 7 种音色、滤波回声混响与限幅后由 Output 播放,录制按钮同时给出音频文件与格式 1、480 tick 每四分音符的 MIDI 文件,每声音模块独占轨与通道,10 通道不用,音色映射到通用 MIDI 乐器,声像写控制器 10,速度取录制开始时钟。作者用独立 MIDI 库回读无错,起止配对,示例音符数与窗口内演奏数一致。
结论在什么条件下才成立
综合起来,论文的直接报告是:ADS-B 信号形状、分辨率与停留时长差异大到需要把定时独立出来;4 种连接加 27 模块能把选机、取数、定时与音色分开又按飞机对齐;方位或距离扫描能以小节为周期决定触发时刻;高度层检验在两片段层级行中约 99.7% 落在层附近,支持一半音每层的映射不致散开,但这只是规则与编码方式已预期的核查。音乐性判断仅作者个人,无听众数据。首创性仅限于飞机集合作为一类电缆在编辑器中携带整片天空,未找到不等于不存在,且限于所及来源。
还需要补的验证是听众能否分辨所选分类与音程代价,扫描相对固定时钟或数据到达触发是否有可测差异,以及另一接收机另一日期的普查与高度层比例是否稳定。关于获取,论文提到代码、构建页、片段、测试与文源位于第三方代码托管链接,本次仅能确认该链接可达,不能据此断言作者资源当前已公开;单文件能否在当前浏览器发声录制需自行运行确认。
📎 论文与评分元数据
排名:后50% | 文档类型:系统技术报告 | arXiv 原文
⚖️ 评分明细
评分属于系统判断,不是论文实验结果;八维数值与总分见页首,原始审计记录保留在后端。
评分规则:type-aware-v1
评分模型:muse-spark-1.3-contributor
评分请求协议:openai_responses